掃地機器人能不能繞開電線、拖鞋,要看它用什麼方式「看見」障礙物,也要看物體的大小、顏色、位置和現場光線。結構光會投射光點或光紋,再從形狀變化估算距離;ToF 以光往返時間測距;RGB 鏡頭則擷取影像,由辨識演算法判斷物件。名稱只說明感測原理,不能直接等同於每次都能避開地上的小物。
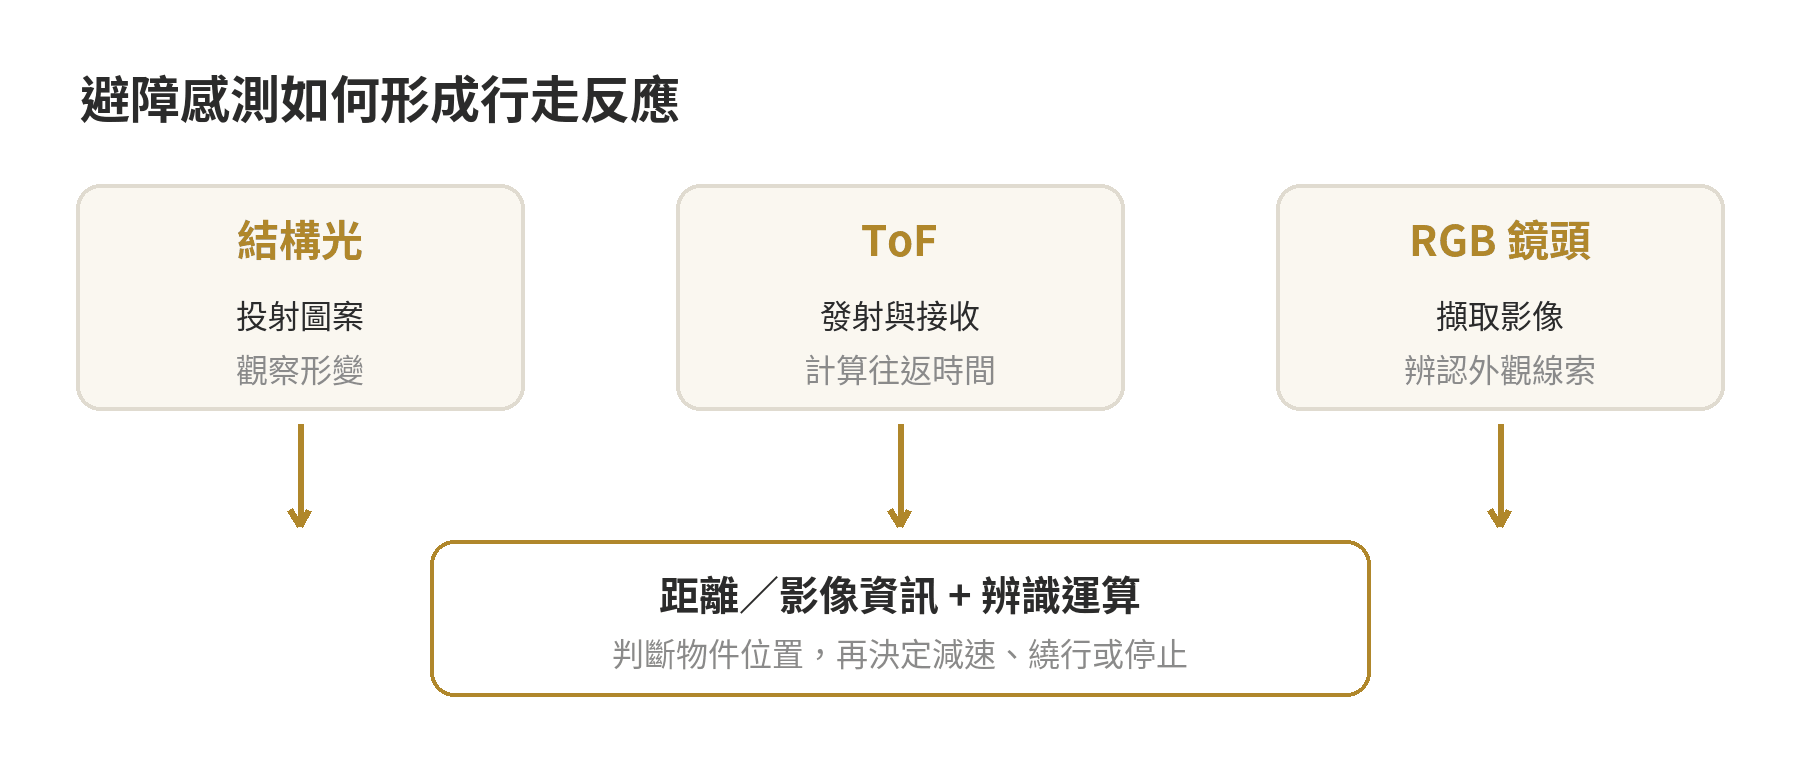
三種感測方式,差別在怎麼取得距離與影像
結構光會向前方投射已知圖案,再觀察圖案落在物體表面後的變形,推算表面形狀與距離。Roborock《S7 MaxV》產品頁把結構光 3D 掃描與 RGB 相機、辨識運算一併列為 ReactiveAI 2.0 的組成;這表示「結構光」描述的是深度資訊來源,辨認拖鞋或電線仍仰賴後續演算法。(查證日期:2026-10-20)官方也提醒辨識會受環境因素影響,不能把宣傳中的特定測試條件當成家中結果。
ToF(飛行時間)透過發射光線並接收反射,依光線往返的時間估算距離。它提供距離資訊,但單看距離不一定知道物體是襪子、線材或家具腳。產品若以 ToF 做避障,還要確認規格講的是單點測距、深度影像或與其他感測器整合;單寫 ToF 並不足以推斷辨識能力。
ToF 也不是單一固定規格。有的說明把它用於前方距離偵測,有的則描述為建立深度資訊的感測系統;發射光源、接收元件與演算法設計都會影響可取得的資料。核對時找型號專屬的規格頁或使用說明書,確認它用來避開物件、測量高度,還是只協助導航。若原廠只寫「ToF 感測」,先不要把它解讀成能辨認細電線的完整避障功能。
RGB 鏡頭記錄可見光影像,辨識模型從顏色、輪廓和紋理判斷物件。Roborock 官方支援說明以 3D 結構光搭配 RGB 相機為例,展示兩者分工。鏡頭能提供外觀線索,但拍攝結果會受照明、鏡頭遮擋和物件外觀影響。規格若只寫「AI 視覺」,沒有交代鏡頭或深度感測器,就無法從名稱看出它怎麼量距離。
| 感測類型 | 取得的主要資訊 | 規格閱讀重點 | 選購時的限制 |
|---|---|---|---|
| 結構光 | 投射圖案的形變,用來推估表面深度 | 確認是否搭配鏡頭、紅外光或辨識運算 | 物體太小、遮住感測窗或表面特性不同,都可能影響結果 |
| ToF | 光線往返時間換算的距離 | 看清楚是測距元件還是深度影像系統 | 距離資訊本身不代表已辨識物件種類 |
| RGB 鏡頭 | 可見光影像中的顏色、形狀與紋理 | 確認是否搭配深度感測,以及鏡頭用途 | 暗處、逆光、低對比物件或鏡頭污損會造成辨識困難 |
電線與拖鞋不是同一種難題
拖鞋有一定高度和面積,較容易形成可量測的立體輪廓;細電線貼近地面、顏色又可能和地板相近,影像裡呈現的線條很窄,感測器視角也可能被機身高度限制。因此,看到產品列出「可辨識鞋子」不代表它也能辨出每種線材。
Roborock 的官方產品頁將電線、鞋類各自列為障礙物示例,同頁附有廠商內部測試條件與環境因素說明;這是特定機型的廠商資訊,不能延伸成所有家庭或所有電線的保證。
物件和地面之間的反差也會左右視覺線索。淺色地板上的深色線材,和深色地板上的黑線,呈現給鏡頭的輪廓可能不同;透明或細薄物品也不一定形成明顯影像邊界。結構光或紅外感測能補上部分距離資訊,但若物件低矮、位於感測視野邊緣,或感測窗沾灰,系統仍可能取得不足的資料。這些是讀產品文件時值得找的限制,不應只看功能名稱判斷。
還要留意機器人的行為設定。有些產品在接近障礙物時會減速,有些辨識到物件後會繞行,也有產品會為了清潔邊角而貼近家具。規格頁若只有「避障」兩字,建議再看說明書或官方 FAQ 是否交代辨識物種類、光線條件、感測窗清潔方式,以及遇到低矮物體時的行走策略。若說明沒有涵蓋電線,就把電線視為仍需人工收妥的物品。
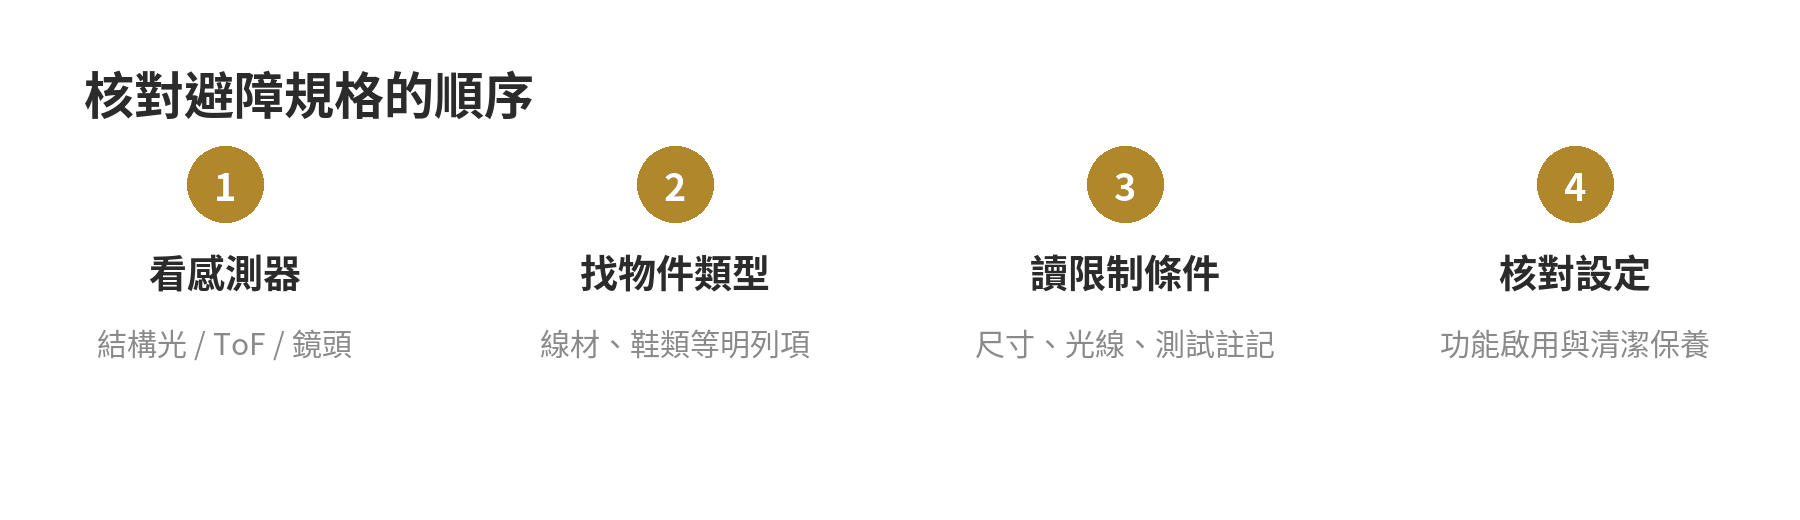
看規格時先拆開導航和避障
雷射導航主要用來建立環境位置與路線;避障感測則關心機器人前方是否有物體、物體在哪裡,以及要不要改變行進方向。兩者可以同時存在,但不能把「有雷射導航」直接當成「能辨識電線」。Roborock S8 Pro Ultra 官方頁把 Reactive 3D 避障與 LiDAR 導航分別列出,也以 3D 結構光和紅外成像介紹避障,說明規格表應分項閱讀。
- 先看硬體名稱:確認是結構光、ToF、RGB 鏡頭,還是多種元件組合。
- 再找物件清單:是否明確寫出鞋類、線材、襪子等;只寫「AI 避障」資訊不足。
- 讀測試註記:若廠商列出辨識尺寸或成功條件,需連同「內部測試」和環境限制一起看,不能視為保證。
- 確認設定與保養:查看感測器清潔方式、避障功能是否需在應用程式啟用,以及不同清掃模式會否改變行為。
規格文字也可能把「防碰撞」和「避障」放在同一段。前者可能只表示機身碰到物體後由碰撞感測器觸發轉向,後者則可能在接觸前便利用前方感測資訊改變路徑。若產品只說有防撞感測,不能據此認定它會先看見地上的小物。可再查說明書的感測器清單、功能啟用條件和錯誤排除章節;如果文件只提供功能名稱,沒有交代適用物件,就把它當作未確認的規格資訊。
碰撞緩衝依賴接觸後的反應,適合解讀為家具接觸保護;它和接觸前的物件偵測是不同功能。沿牆感測則幫助機器辨認側邊距離,也不表示前方具備細物辨識。產品把多種感測器都放在「感測系統」標題下時,逐一查各元件的方向與功能,比只看總稱更容易知道它能處理哪一種情境。
看規格頁時,避免把同一品牌不同系列的功能混在一起。入門款可能有碰撞緩衝與沿牆感測,高階款才增加前視鏡頭或深度模組;外觀相近也不代表感測器相同。
比對型號完整名稱、販售地區版本和說明書封面,再記錄感測方式,能避免把品牌系列宣傳頁的通用文字當成每台機器都有的功能。遇到「智慧避障」「全方位感知」這類行銷用詞,回到硬體清單和操作手冊找對應元件與工作方式。
也要區分「看得到」和「一定會繞開」。感測器先取得資料,辨識程式再判讀物件,控制程式最後決定減速、繞行或繼續清掃。廠商為了清潔牆邊或桌腳附近,可能設定機器貼近某些障礙物;同一機種在不同模式下的行為也可能不同。因此,規格上的物件辨識清單代表廠商描述的辨識能力,不等於每個擺放角度都會採取相同路徑。
若家裡有長毛地毯、鏡面家具或大量桌椅腳,除了避障元件,也要檢查清掃路徑能否設定禁區、能否手動標記地面區域,以及機身是否會把容易卡住的位置列為限制區。這些設定無法補足所有感測盲點,但可以把家中固定的高風險區域從路線中排除。查看原廠說明時,確認該功能是否支援目前型號,避免把應用程式的系列功能誤認成全系列標配。

依家中障礙物決定優先看的資料
| 家中狀況 | 優先核對 | 日常整理 |
|---|---|---|
| 地上有充電線、延長線 | 原廠是否明確提及線材,並說明適用尺寸或限制 | 將鬆散線材沿牆固定,避免落在清掃路線 |
| 常有拖鞋、玩具 | 原廠列出的物件類別與辨識限制 | 把小物收進固定位置,減少遮擋感測區的物件 |
| 地板深色、照明偏暗 | 避障感測是否使用紅外線或深度資訊,以及低光說明 | 保持感測窗清潔,必要時調整清掃時段 |
| 家具底部低、桌腳密集 | 機身尺寸、感測器位置和官方對低矮障礙的說明 | 確認機器可通過的空間,替容易卡住處設定禁區 |
選購時可以把「避障方式」和「家中最常出現的障礙物」逐項對照。若最在意細電線,就優先找原廠明確寫到線材的文件,再看它公布的辨識條件;若主要是拖鞋或玩具,則查看物件辨識清單與低光限制。
感測器名稱是起點,規格說明的物件範圍和限制才是判斷依據。家中常有散落小物時,清掃前仍可先收拾路徑,讓機器人處理地面灰塵,而不是把避障功能當成收納替代方案。
常見問題
結構光和 ToF 哪個比較會避障?
名稱本身不能排出高下。結構光與 ToF 的距離資訊取得方式不同,物件辨識還涉及鏡頭、演算法與機器人的行走策略;應核對原廠公布的感測組合和物件清單。
有 RGB 鏡頭就能認出電線嗎?
不一定。鏡頭擷取影像,辨識效果受線材粗細、顏色、光線和鏡頭狀態影響。查看官方資料是否明列線材與適用限制。
避障規格寫了鞋子,可以推斷拖鞋也能躲嗎?
不能直接推斷。不同鞋型、擺放角度和地面背景會改變外觀與輪廓,確認官方文件列出的物件例子和條件較妥當。
掃地機器人有 LiDAR 導航,還需要看避障感測嗎?
需要。LiDAR 導航處理位置與路線,避障感測處理前方物件與行進反應,規格通常分開描述。
最後更新:2026-10